DLG.Prototype.Club
Challenge @ AGRITECHNICA 2025
Die DLG.Prototype.Club Challenge bringt Start-ups, Entwickler-Teams und Landtechnikhersteller zusammen, um in kürzester Zeit neue Prototypen für die Landwirtschaft von morgen zu entwickeln.
Challenge-Partner: PTx
In enger Kooperation mit PTx – dem neuen Innovationsmotor von AGCO und Trimble – steht die Challenge 2025 ganz im Zeichen von Autonomie, Präzisionslandwirtschaft, digitaler Vernetzung und Nachhaltigkeit.
PTx ist ein Joint Venture von AGCO und Trimble, gegründet im April 2024 durch die Zusammenführung von Trimbles Precision-Farming-Geschäft mit AGCOs JCA Technologies. Das Unternehmen bietet markenunabhängige und intuitive Lösungen für die Präzisionslandwirtschaft.
Mit Schwerpunkten auf Autonomie, Präzisionsspritzen, vernetzter Landwirtschaft, Datenmanagement und Nachhaltigkeit setzt PTx neue Maßstäbe für Offenheit, Effizienz und Innovation im digitalen Farming.
Die Challenge
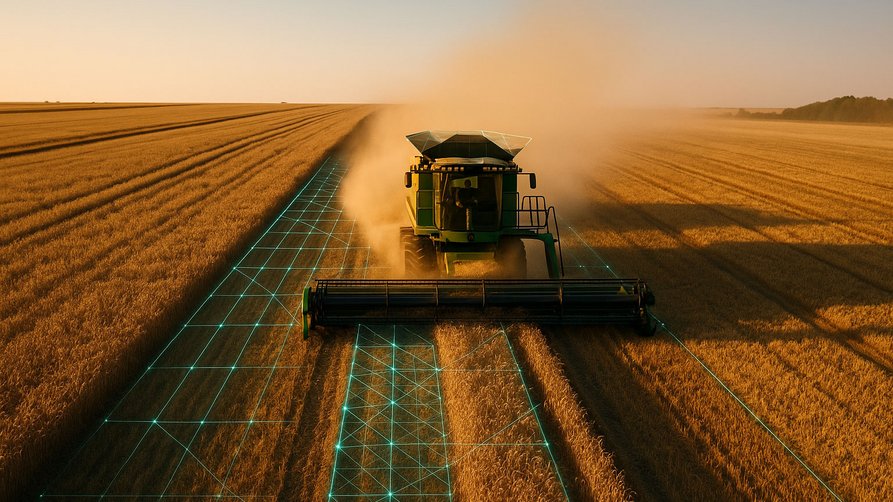
Maßgeschneiderte 3D-basierte Wegplanung für Landmaschinen
Hintergrund
Moderne Landmaschinen werden auf immer komplexerem Gelände eingesetzt, doch die meisten Wegplanungssysteme basieren nach wie vor auf 2D-Karten. Durch die Integration einer dritten Dimension ergeben sich völlig neue Optimierungsmöglichkeiten. So können beispielsweise Kraftstoffverbrauch, Arbeitszeit, Maschinenstabilität, Erosion usw. bei der Wegplanung optimiert werden.
Herausforderung
Entwerfen Sie einen Algorithmus, der die optimale Wegplanung für das gesamte Feld durch ein Gelände ermittelt (unter Berücksichtigung z. B. des Kraftstoffverbrauchs). Die folgenden Einstellungen und Informationen sollten berücksichtigt werden:
- Höhenprofil des Geländes
- Kraftstoffverbrauch pro Ladung
- Maschinenabmessungen
- Gewichtsentwicklung im Zeitverlauf
Die Lösung sollte eine Visualisierung der berechneten Wege und der wichtigsten Kennzahlen (z. B. Kraftstoffverbrauch, Arbeitszeit, Gesamtstrecke) enthalten und in einem Live-Setup zeigen, dass sie auch mit neuen Felddaten oder unterschiedlichen Maschinenkonfigurationen funktioniert.
Auszeichnung
Die beste Lösung kann mit einem Folgeauftrag rechnen.
Die Kampagne
Phase 1: Challenge und Team definieren
Step 1
Ausgewählte Partner adressieren ihre Herausforderungen der Digitalisierung in Form einer Challenge.
Step 2
DLG.Prototype.Club identifiziert interdisziplinäre Teams und Start-ups für die Teilnahme am Wettbewerb.
Phase 2: Prototype entwickeln und präsentieren (Zeitraum 14 Tage)
Step 3
Es geht los: Die qualifizierten Teams erhalten ca. 2 Wochen vor der Messe ihre Challenge und ihren Zugang zur virtuellen Arbeitsplattform.
Step 4
Bearbeitungszeit: Bis zur Fachmesse erarbeiten die Teams ihre funktionstüchtigen Prototypen im virtuellen Raum.
Step 5
Pitch: Auf der Messe präsentieren die Teams ihre Lösung einer Jury aus ihrem Unternehmen (Auftraggeber) und weiteren Experten. Parallel entwickeln die Teams Businesspläne.
Step 6
Auswahl und Siegerehrung der besten Teams auf der Fachmesse. Die Weiterentwicklung zum Produkt gemeinsam mit den Industriepartnern kann beginnen.
Challenge @ AGRITECHNICA 2023 – Rückblick

CLAAS & Fraunhofer IGD
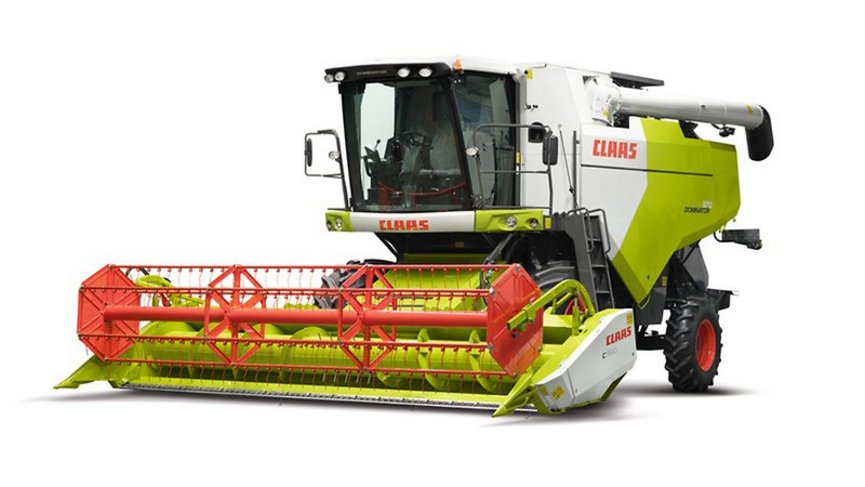
Die Kabine von morgen als landwirtschaftliche Steuerungszentrale (Visualisierung & Interaktion durch UX/UI)
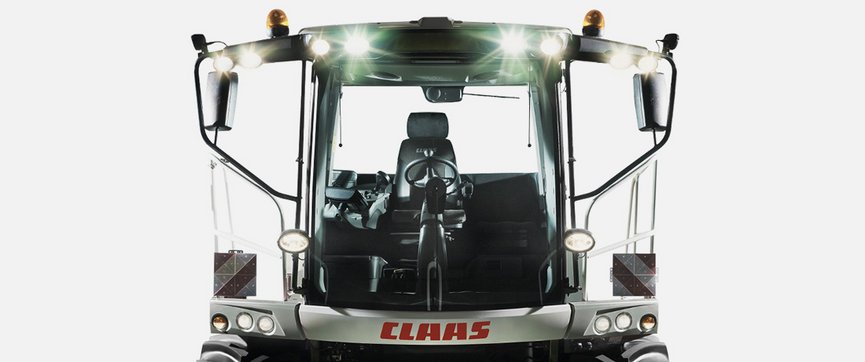
■ Wie bekommt der Fahrer die (komplexen) Prozesse und relevanten Informationen (z.B. Hindernisse oder pflanzliche Besonderheiten) in übersichtlicher Form visualisiert und wie kann er sicher und schnell damit interagieren?
■ Wie können Prozesse außerhalb der Kabine (z.B. eine Flotte von Feldrobotern) beobachtet und gesteuert werden - ohne die Kontrolle über die eigene Maschine zu verlieren?
■ Wie kann eine neue Form der Mensch-Maschine-Interaktion in diesem Umfeld aussehen?
Hintergrund:
■ Die Arbeitsaufgaben des Maschinenführers verändern sich: Die automatisierte Maschine übernimmt immer mehr klassische Bedienaufgaben, und der Bediener organisiert zunehmend die Prozesse um sie herum (z.B. Flottenmanagement, Farmmanagement, private Organisationen). ABER: Der Landwirt will nicht nur im Büro sitzen, er will vor Ort an der Maschine sein.
■ Die Kabine muss ein motivierender, attraktiver und moderner Arbeitsplatz sein, um weiterhin qualifizierte Arbeitskräfte für die Landwirtschaft zu gewinnen.
■ Kameras und andere Sensortechnologien generieren Informationen, die helfen können, bessere Entscheidungen auf dem Feld zu treffen. Die Voraussetzung dafür ist eine intuitive Datenvisualisierung. Autonome Feldroboter werden über PC/Tablet eingerichtet und gesteuert - ein Konzept zur Integration in eine intelligente Kabine gibt es noch nicht.
Zielsetzung:
Laufender Prototyp oder funktionales Mockup
Erster Preis (Auszeichnung):
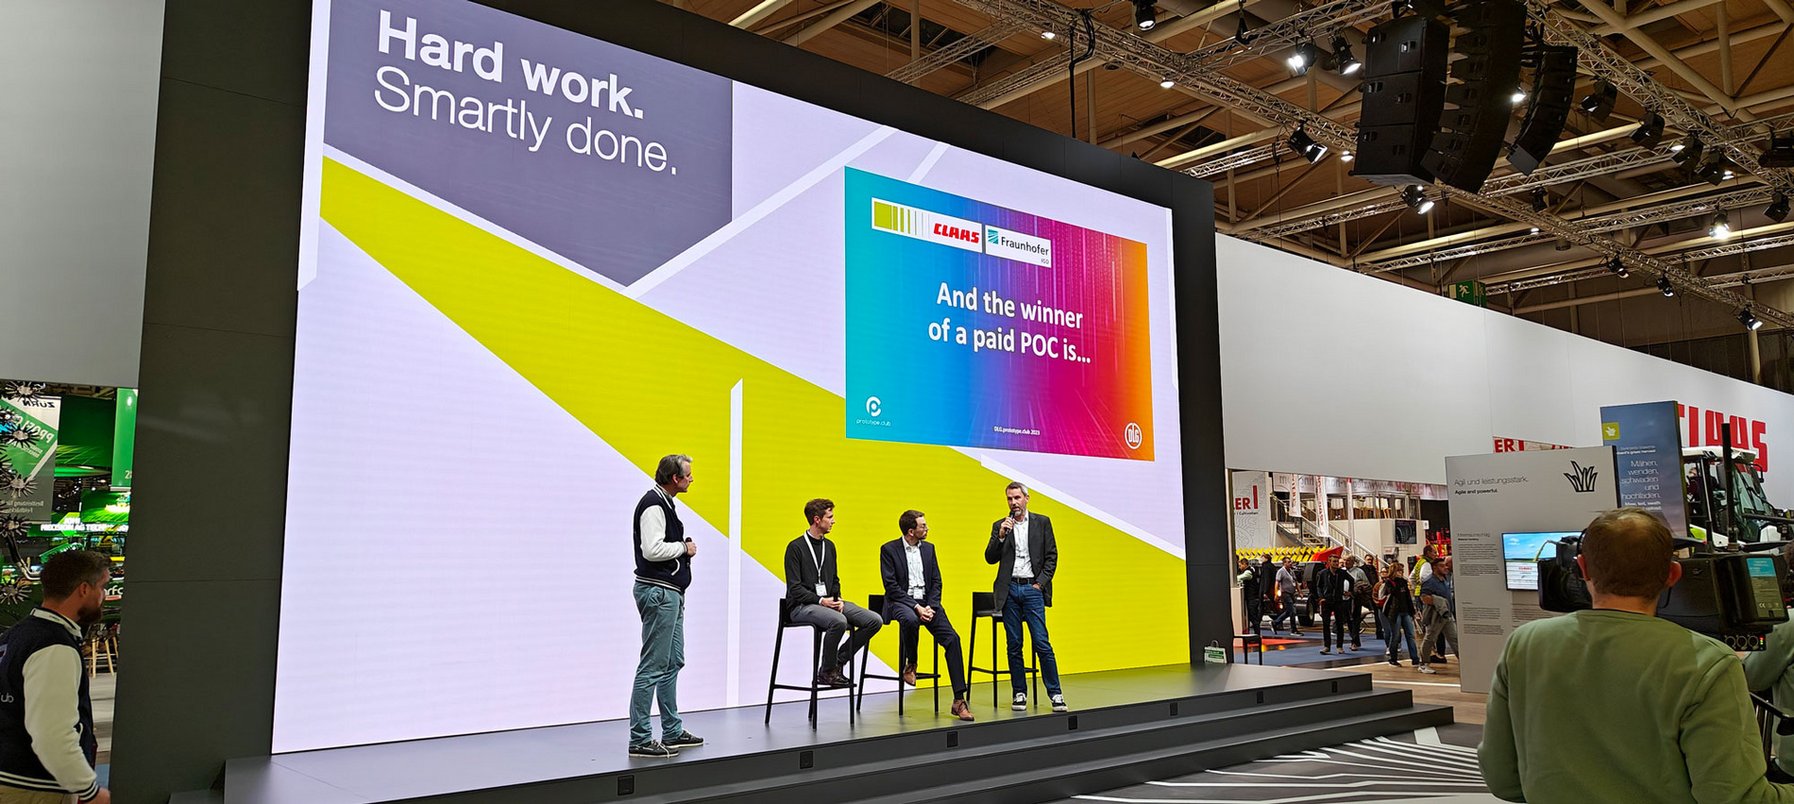
Die Weiterentwicklung des PoC wird von CLAAS finanziert
AGCO
Multi-Routen-Optimierung für die autonome Zusammenarbeit von Maschinen im Feld
Hintergrund:
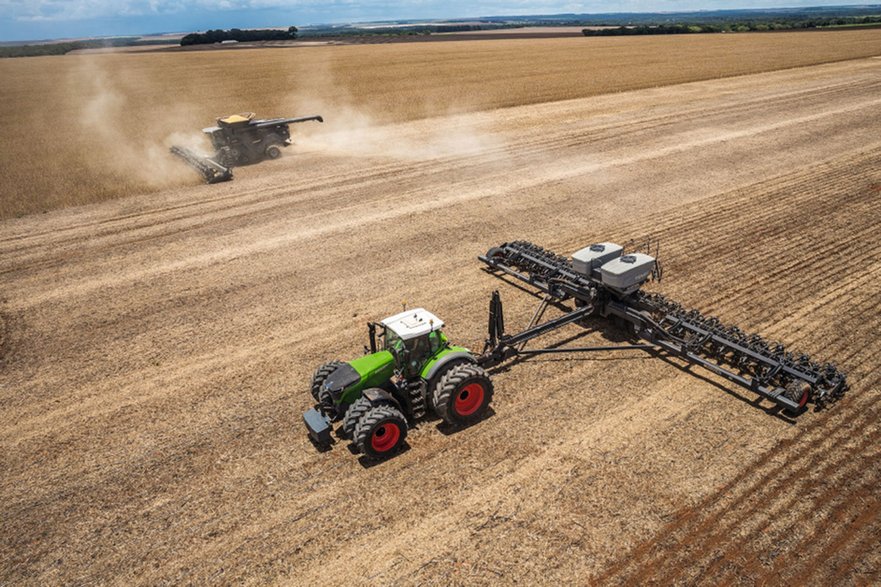
- Das enge "Erntefenster" der Feldarbeit stellt die Landwirte vor die Notwendigkeit, ihre Arbeit über die gesamte Erntekette ( Lager, Straße, Feld) so effizient wie möglich durchzuführen.
- Komplikationen ergeben sich, wenn mehrere Maschinen und Menschen auf und neben dem Feld arbeiten, da die derzeitigen Systeme keine maschinenübergreifende Kommunikation und Planung unterstützen.
Herausforderung:
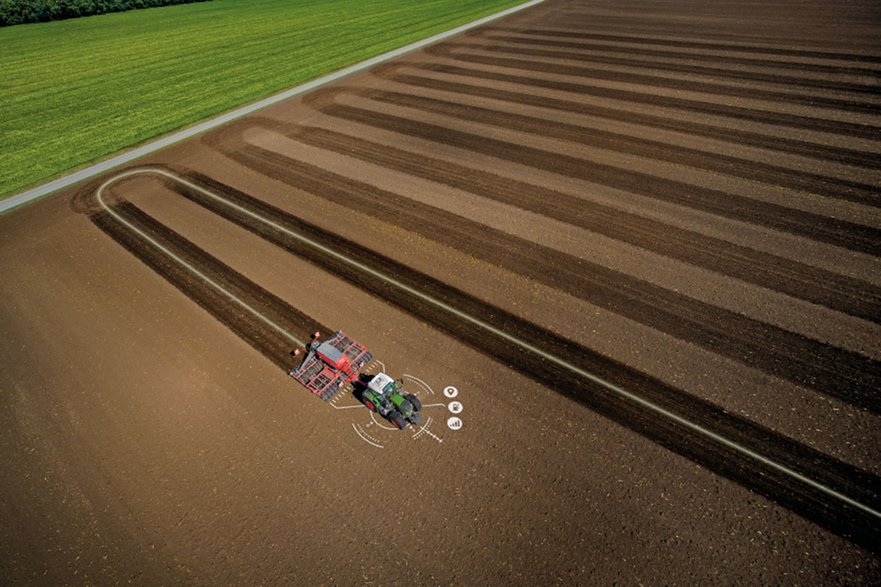
- Entwicklung eines Multi-Routen-Planungsalgorithmus, der sich an die verschiedenen Automatisierungsgrade entlang der Erntekette anpasst.
- Optimierung des gesamten Vorgangs im Hinblick auf Effizienz (am schnellsten), Wirtschaftlichkeit (am billigsten) und Umweltverträglichkeit in Bezug auf die Route und die benötigten Maschinen
- Erstellung einer 2D-Simulation zur Visualisierung des gesamten Betriebs der Maschinen und des Depots, um die Funktionalität des Algorithmus zu veranschaulichen.
- Veranschaulichung, wie der Betriebsleiter, der Mähdrescherfahrer und der Traktorfahrer mit dem System interagieren können.
Zielsetzung:
- Ein System, das die Bewegungen der zahlreichen, sowohl autonomen als auch von Menschen gesteuerten Maschinen, die am gesamten Erntevorgang (Depot, Straße, Felder) beteiligt sind, optimiert und Gefahren durch unvorhergesehenes Verhalten und Entscheidungen von Menschen reduziert. Eine Simulation des Ernteprozesses soll den entwickelten Algorithmus veranschaulichen.
Preis:
- Bezahlter PoC für 100 Tage (3 Monate)
Die Gewinner 2023
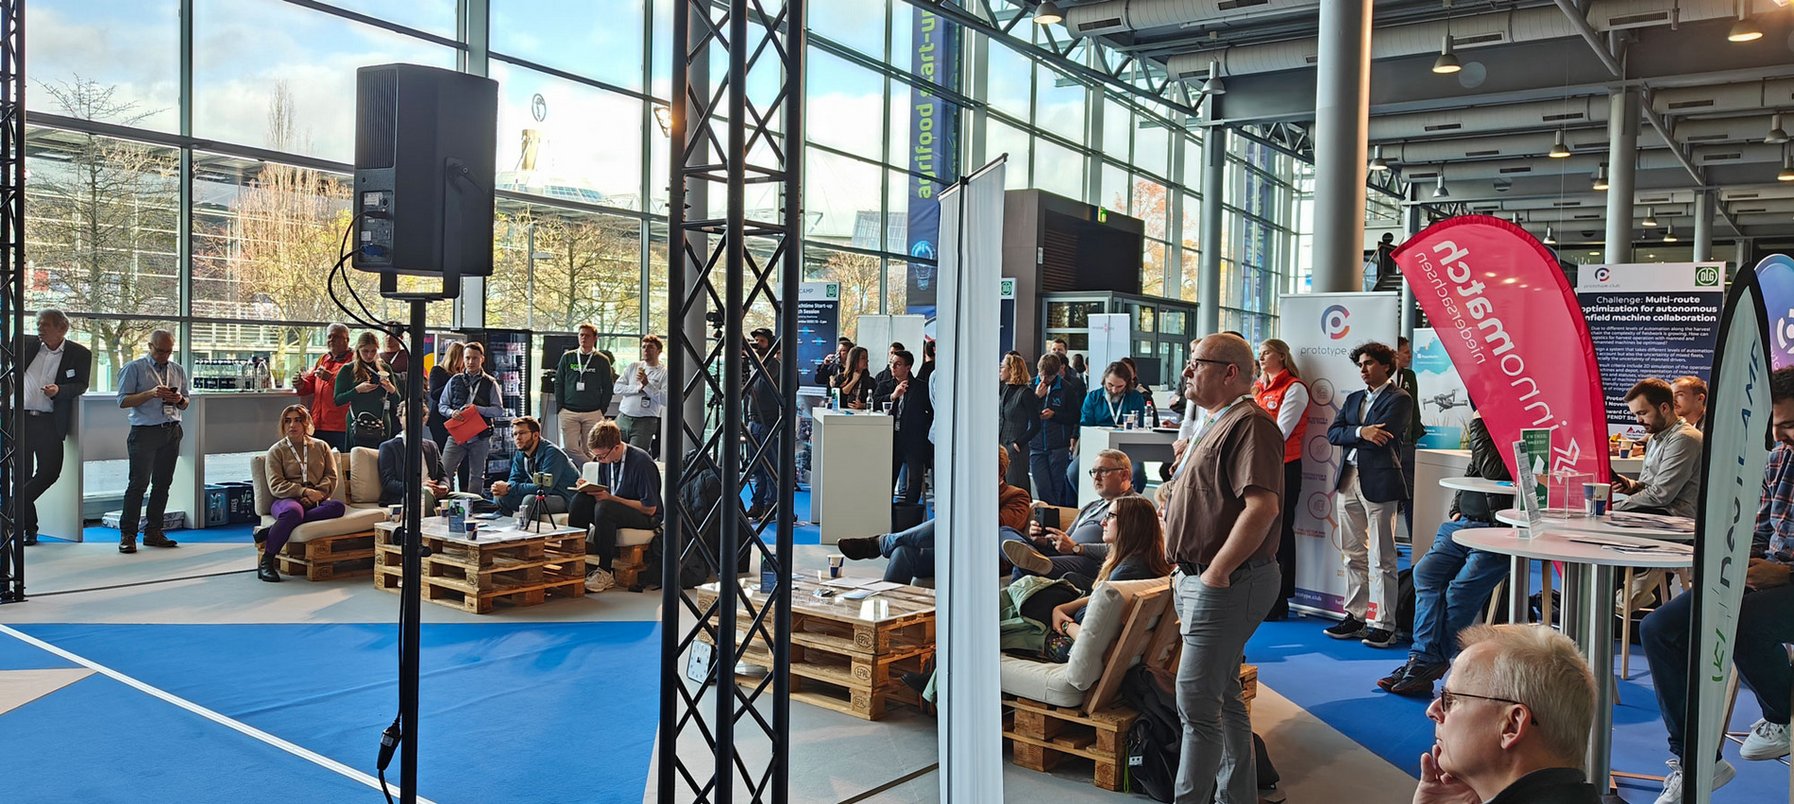
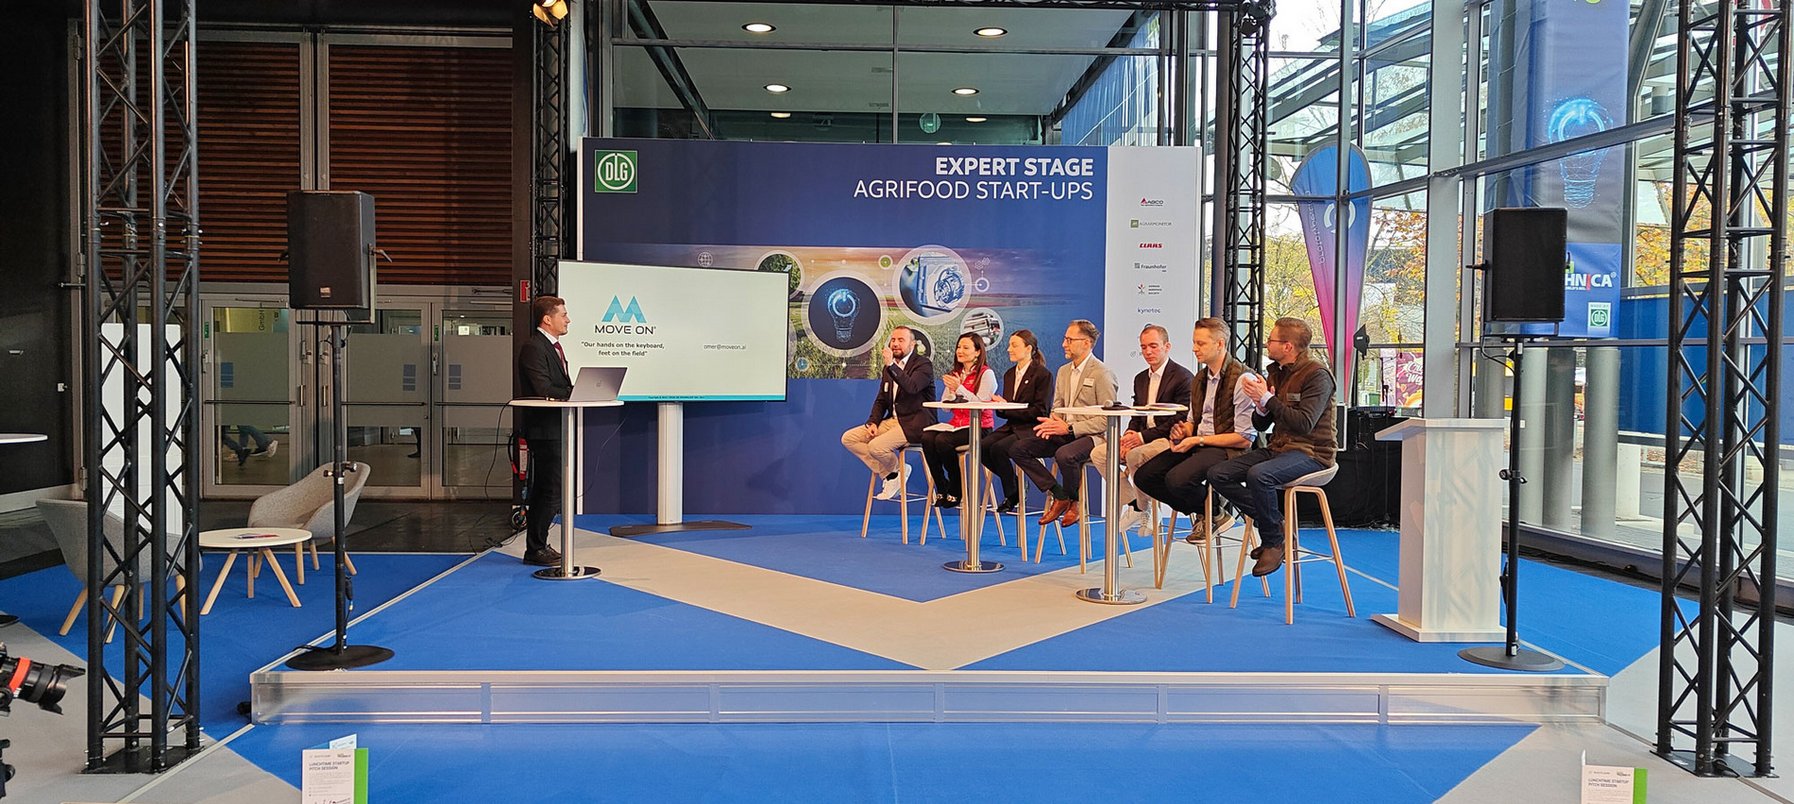
Innovative Ideen & glückliche Gewinner
Nicht nur die Gewinner Lumos.ac (CLAAS x Fraunhofer IGD) und OmegaLambdaTec (AGCO) haben von dieser Erfahrung profitiert. Alle Teilnehmer der Challenges sind inspiriert und voller Motivation, ihren Weg weiterzugehen. Auch die Challenge-Partner waren von der Vielzahl der tollen Innovationen begeistert und signalisierten ihre Bereitschaft, in Zukunft mit den Start-ups zusammenzuarbeiten.
Eine hervorragende Gelegenheit, Kontakte zu knüpfen, sich mit Gleichgesinnten auszutauschen und die Zukunft der Landwirtschaft aktiv mitzugestalten!
Lumos.ac - Konzept für das Cockpit der Zukunft
Partner